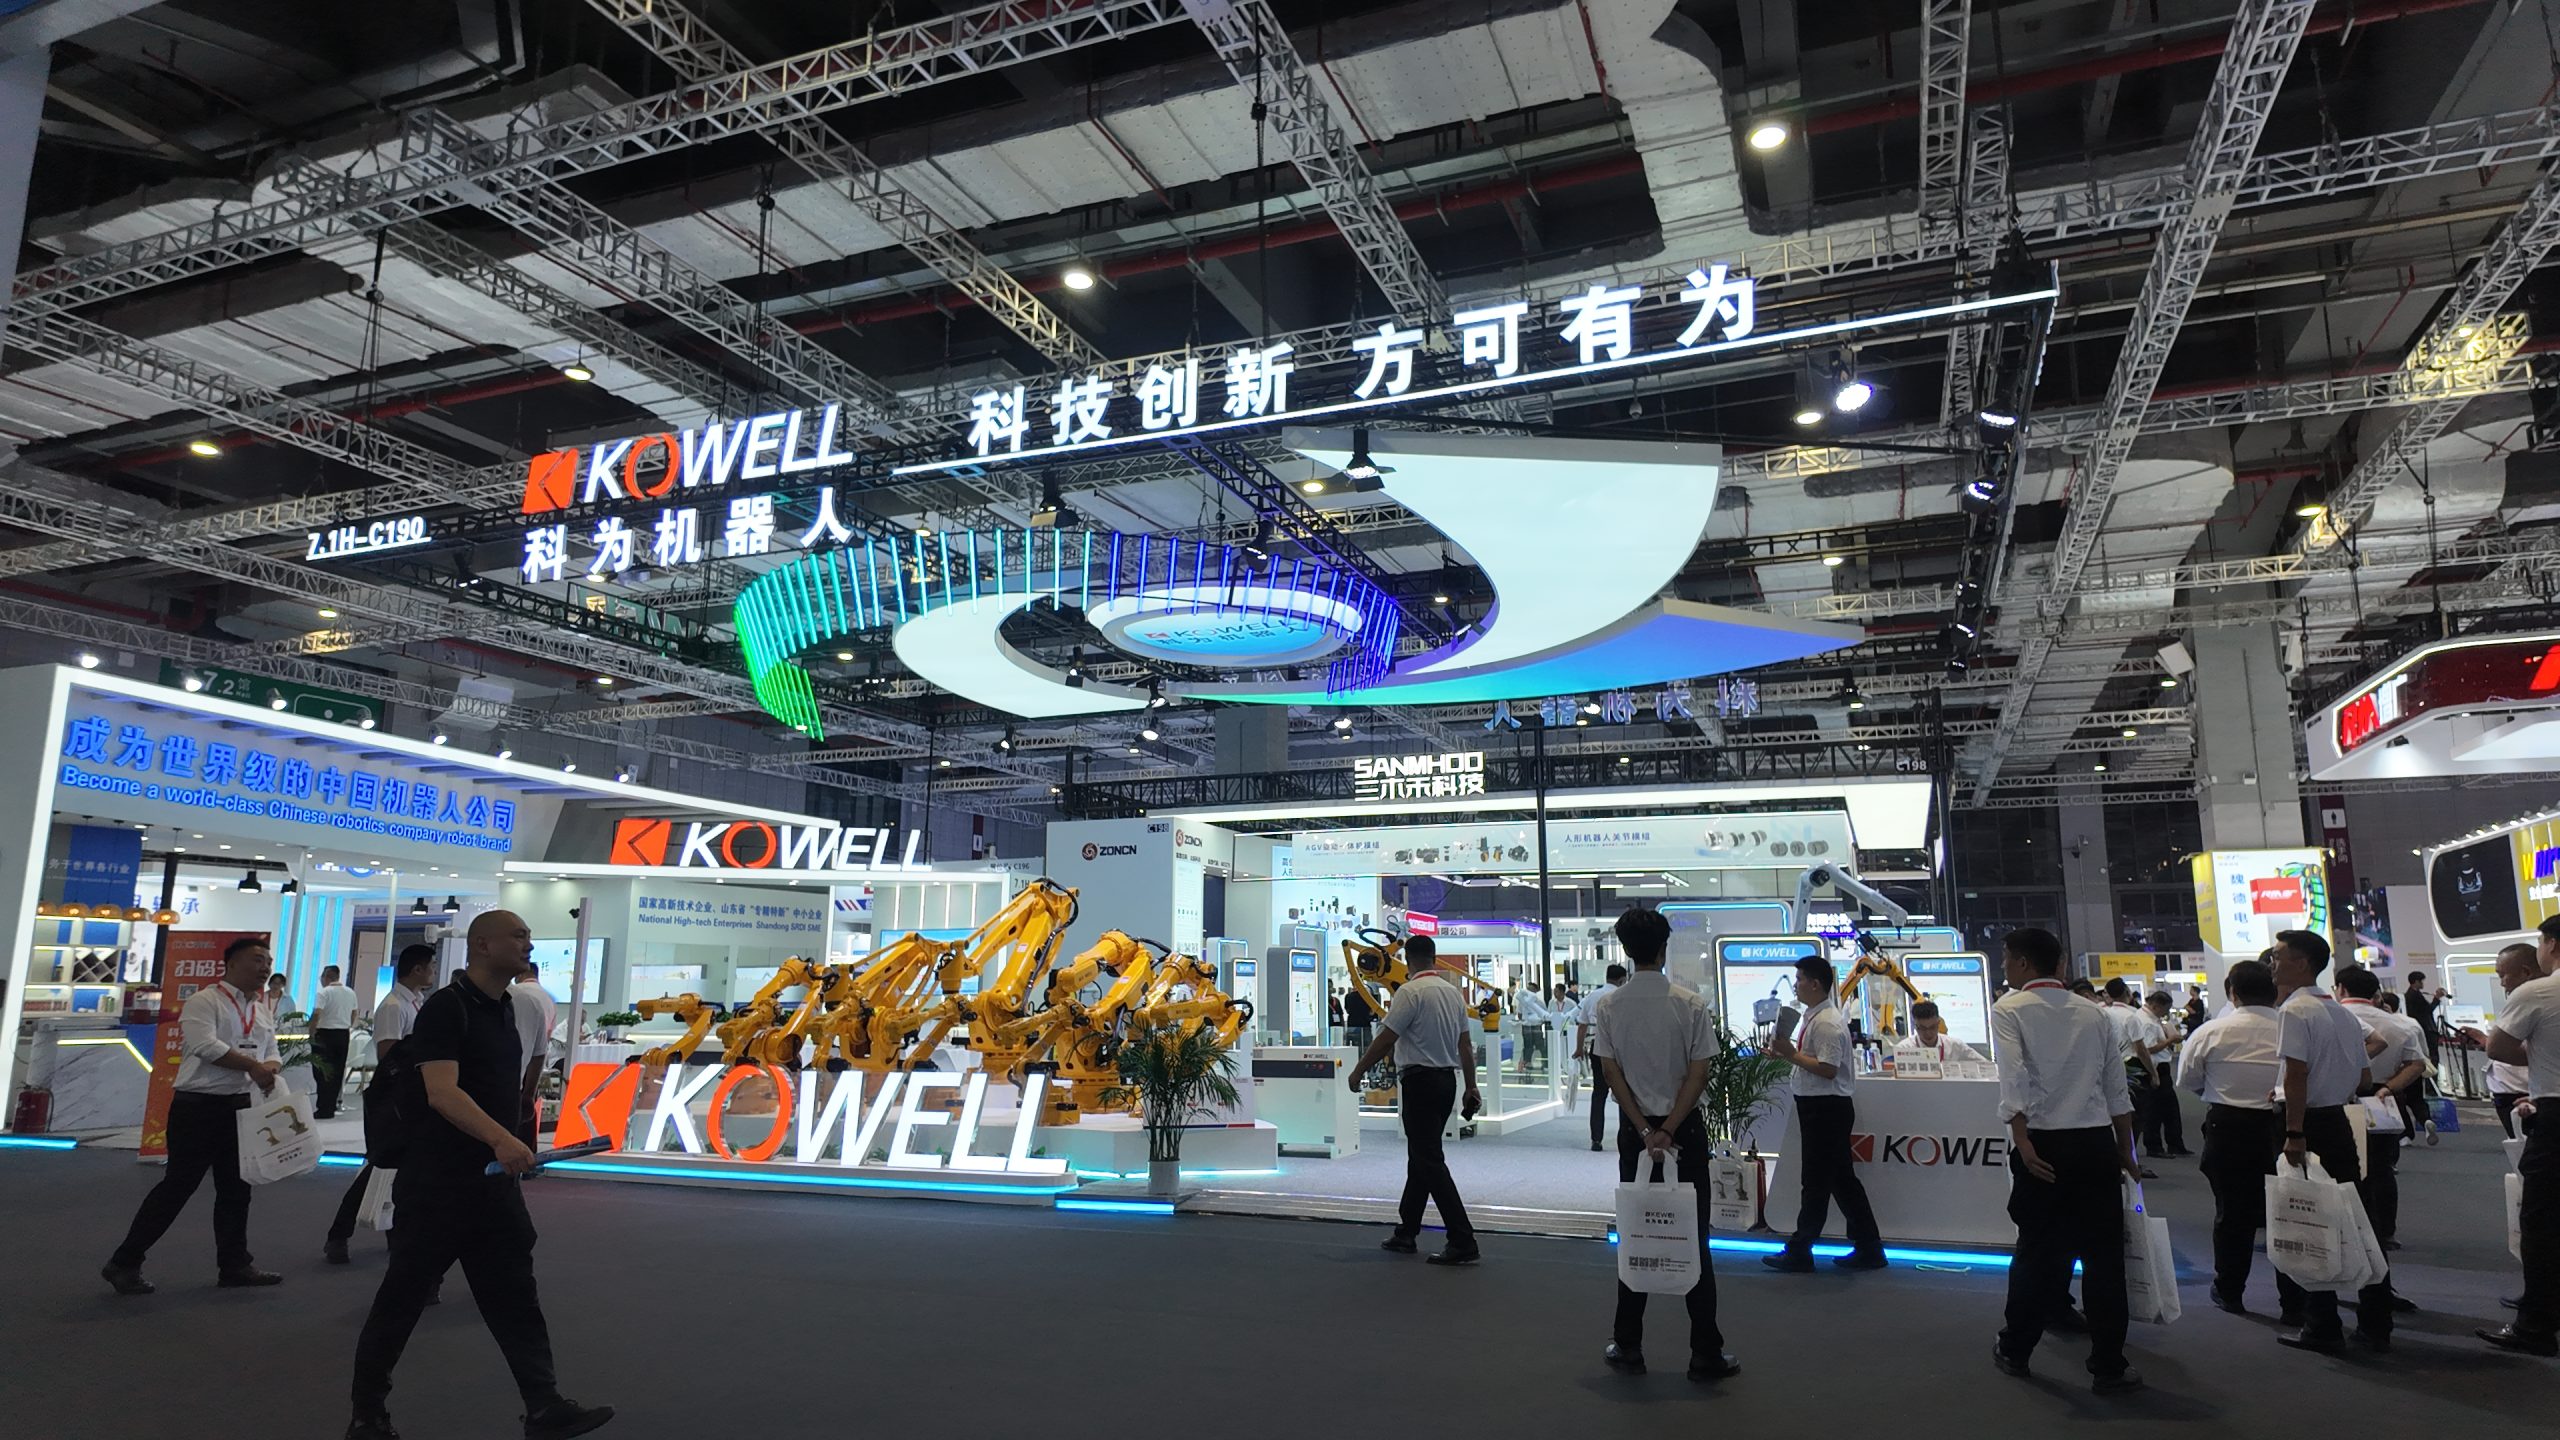
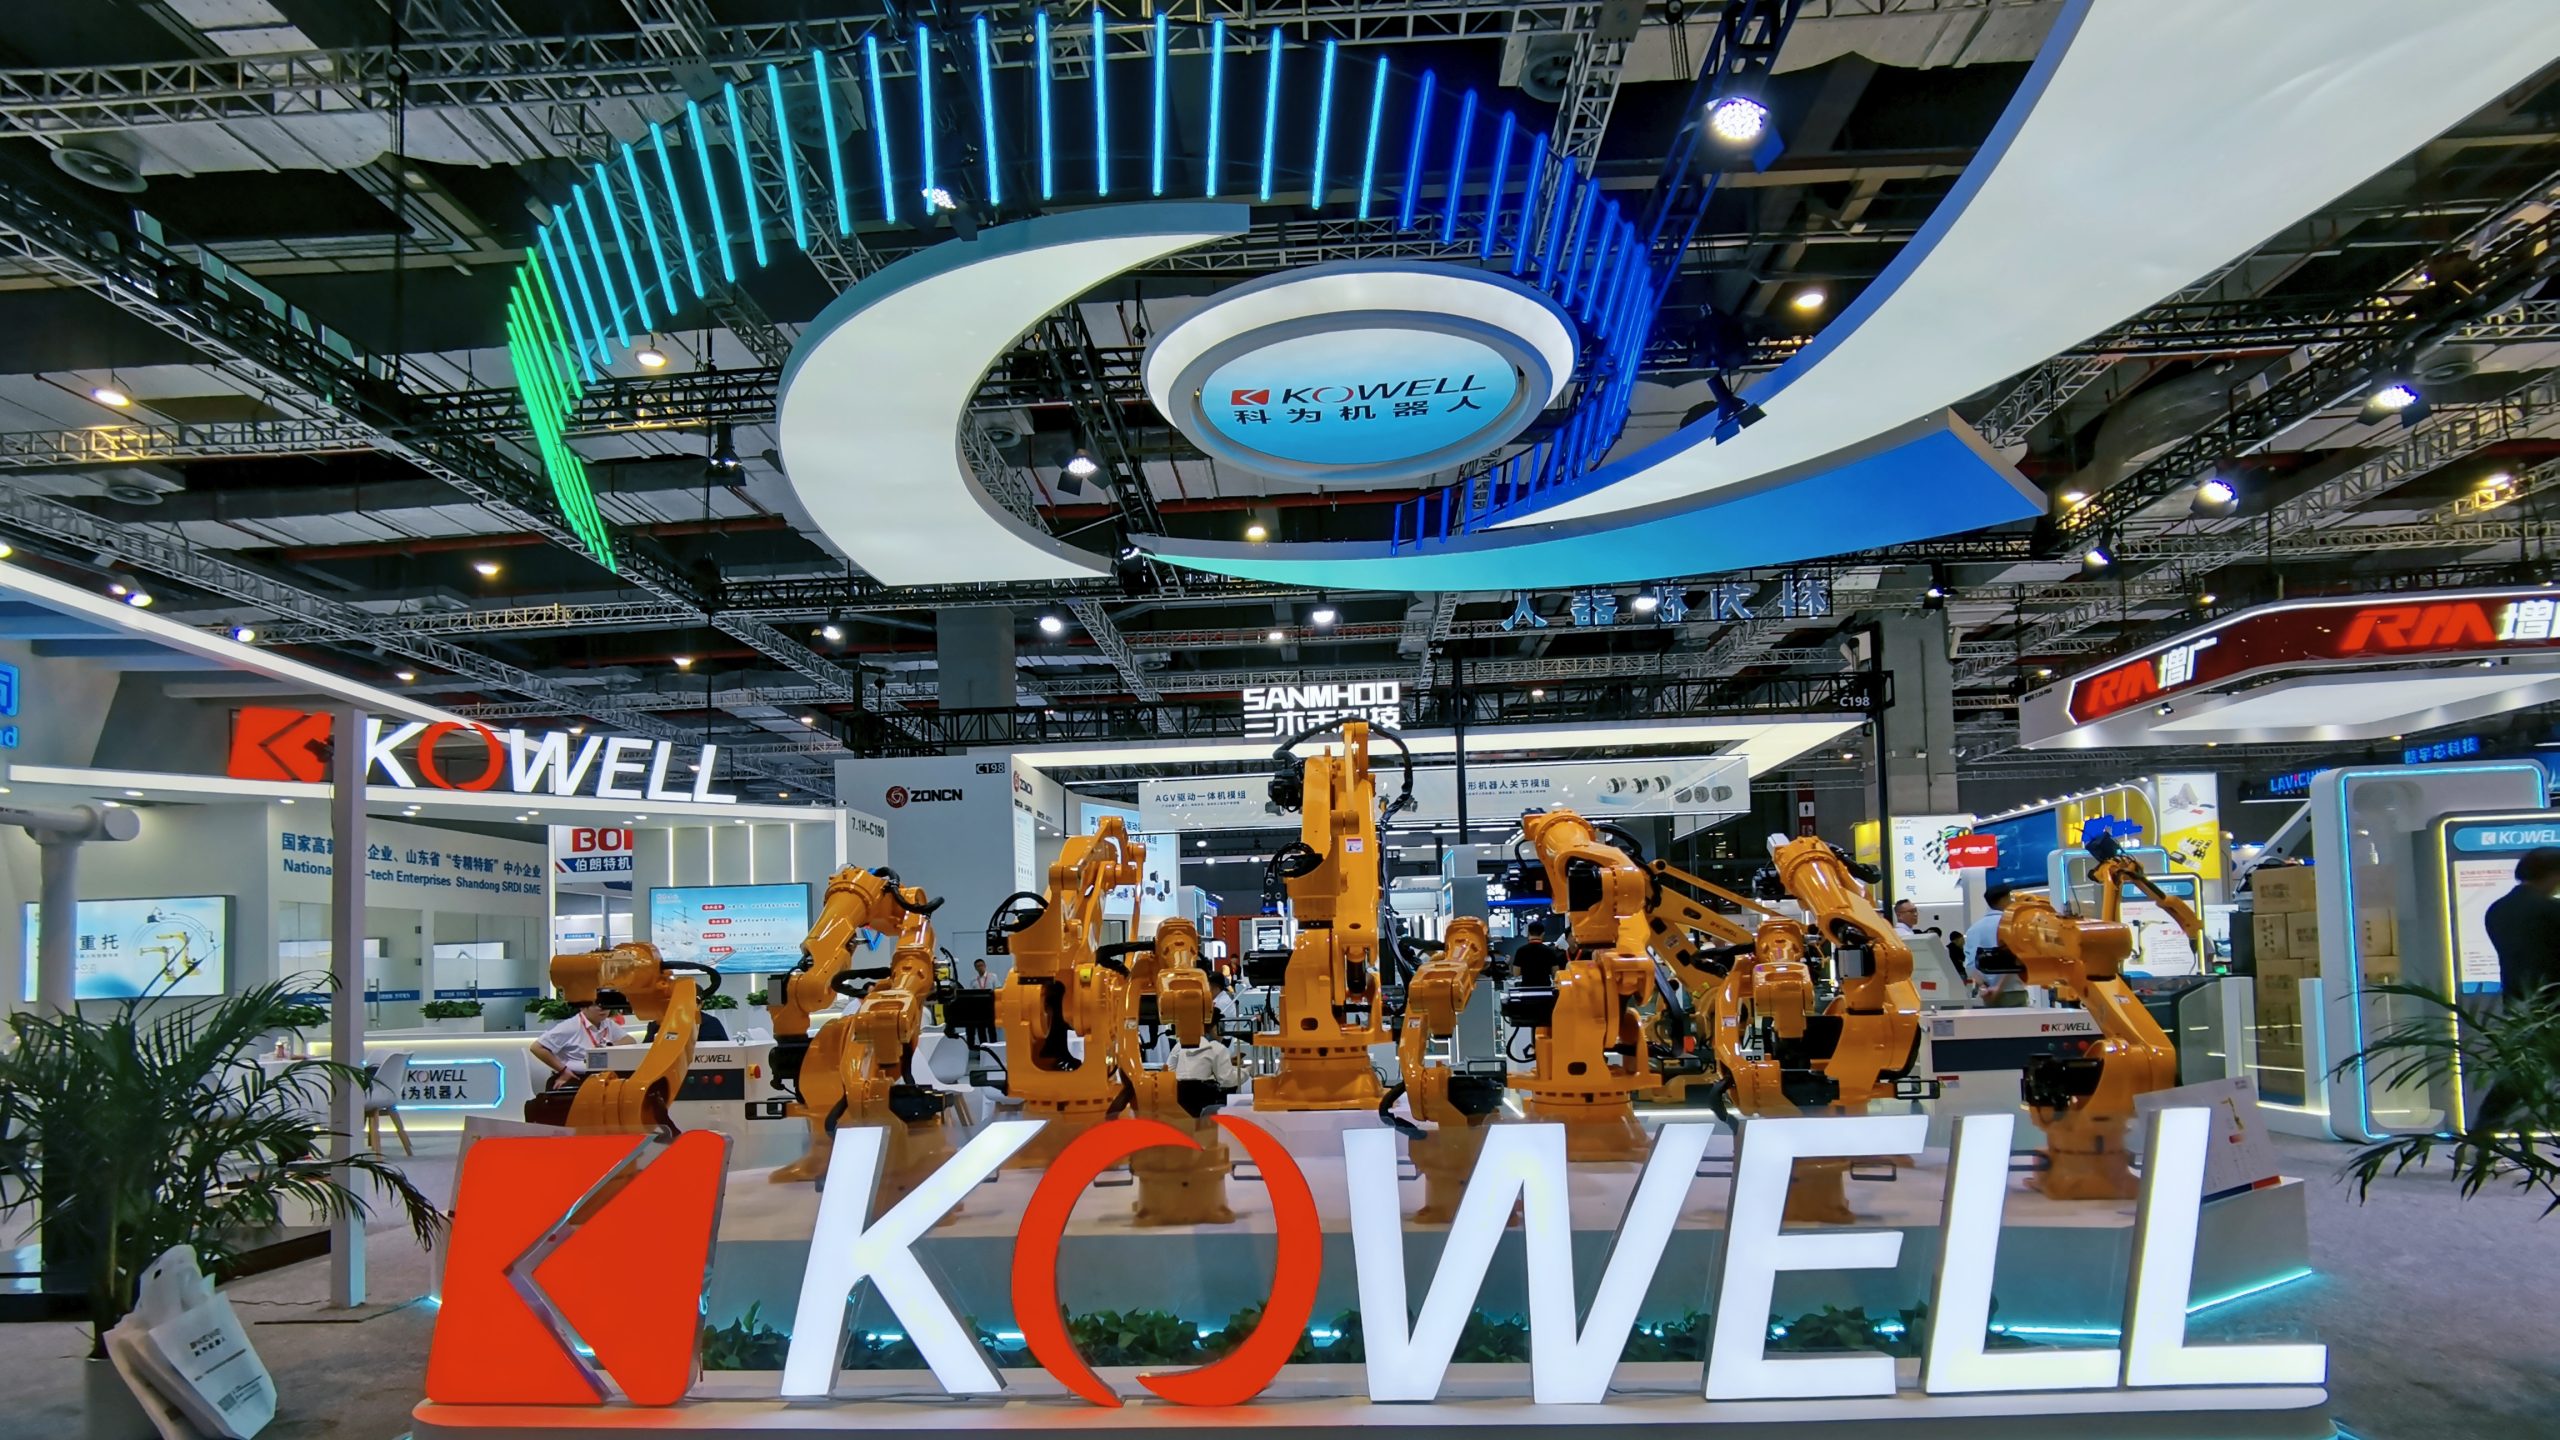
15 октября 2026 года 26-я Китайская международная промышленная выставка (CIIF 2026) вступила в свой четвёртый день. На стенде Kowell Robot обсуждение постепенно сместилось от характеристик отдельных устройств к более глубоким техническим вопросам: программным алгоритмам, координации двух манипуляторов, адаптации к сложным условиям работы и практическому применению промышленной автоматизации.
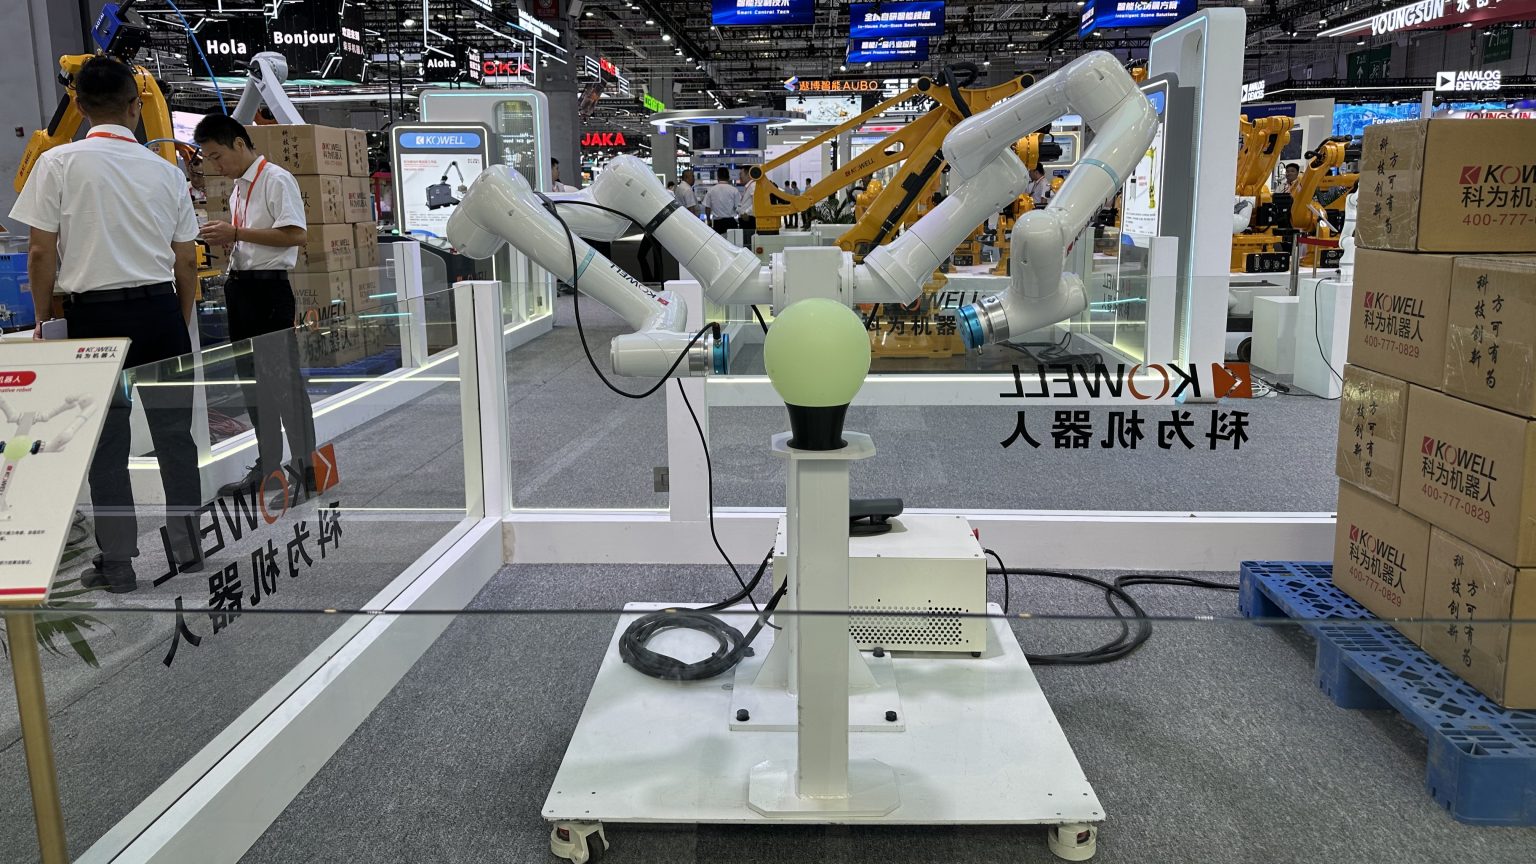
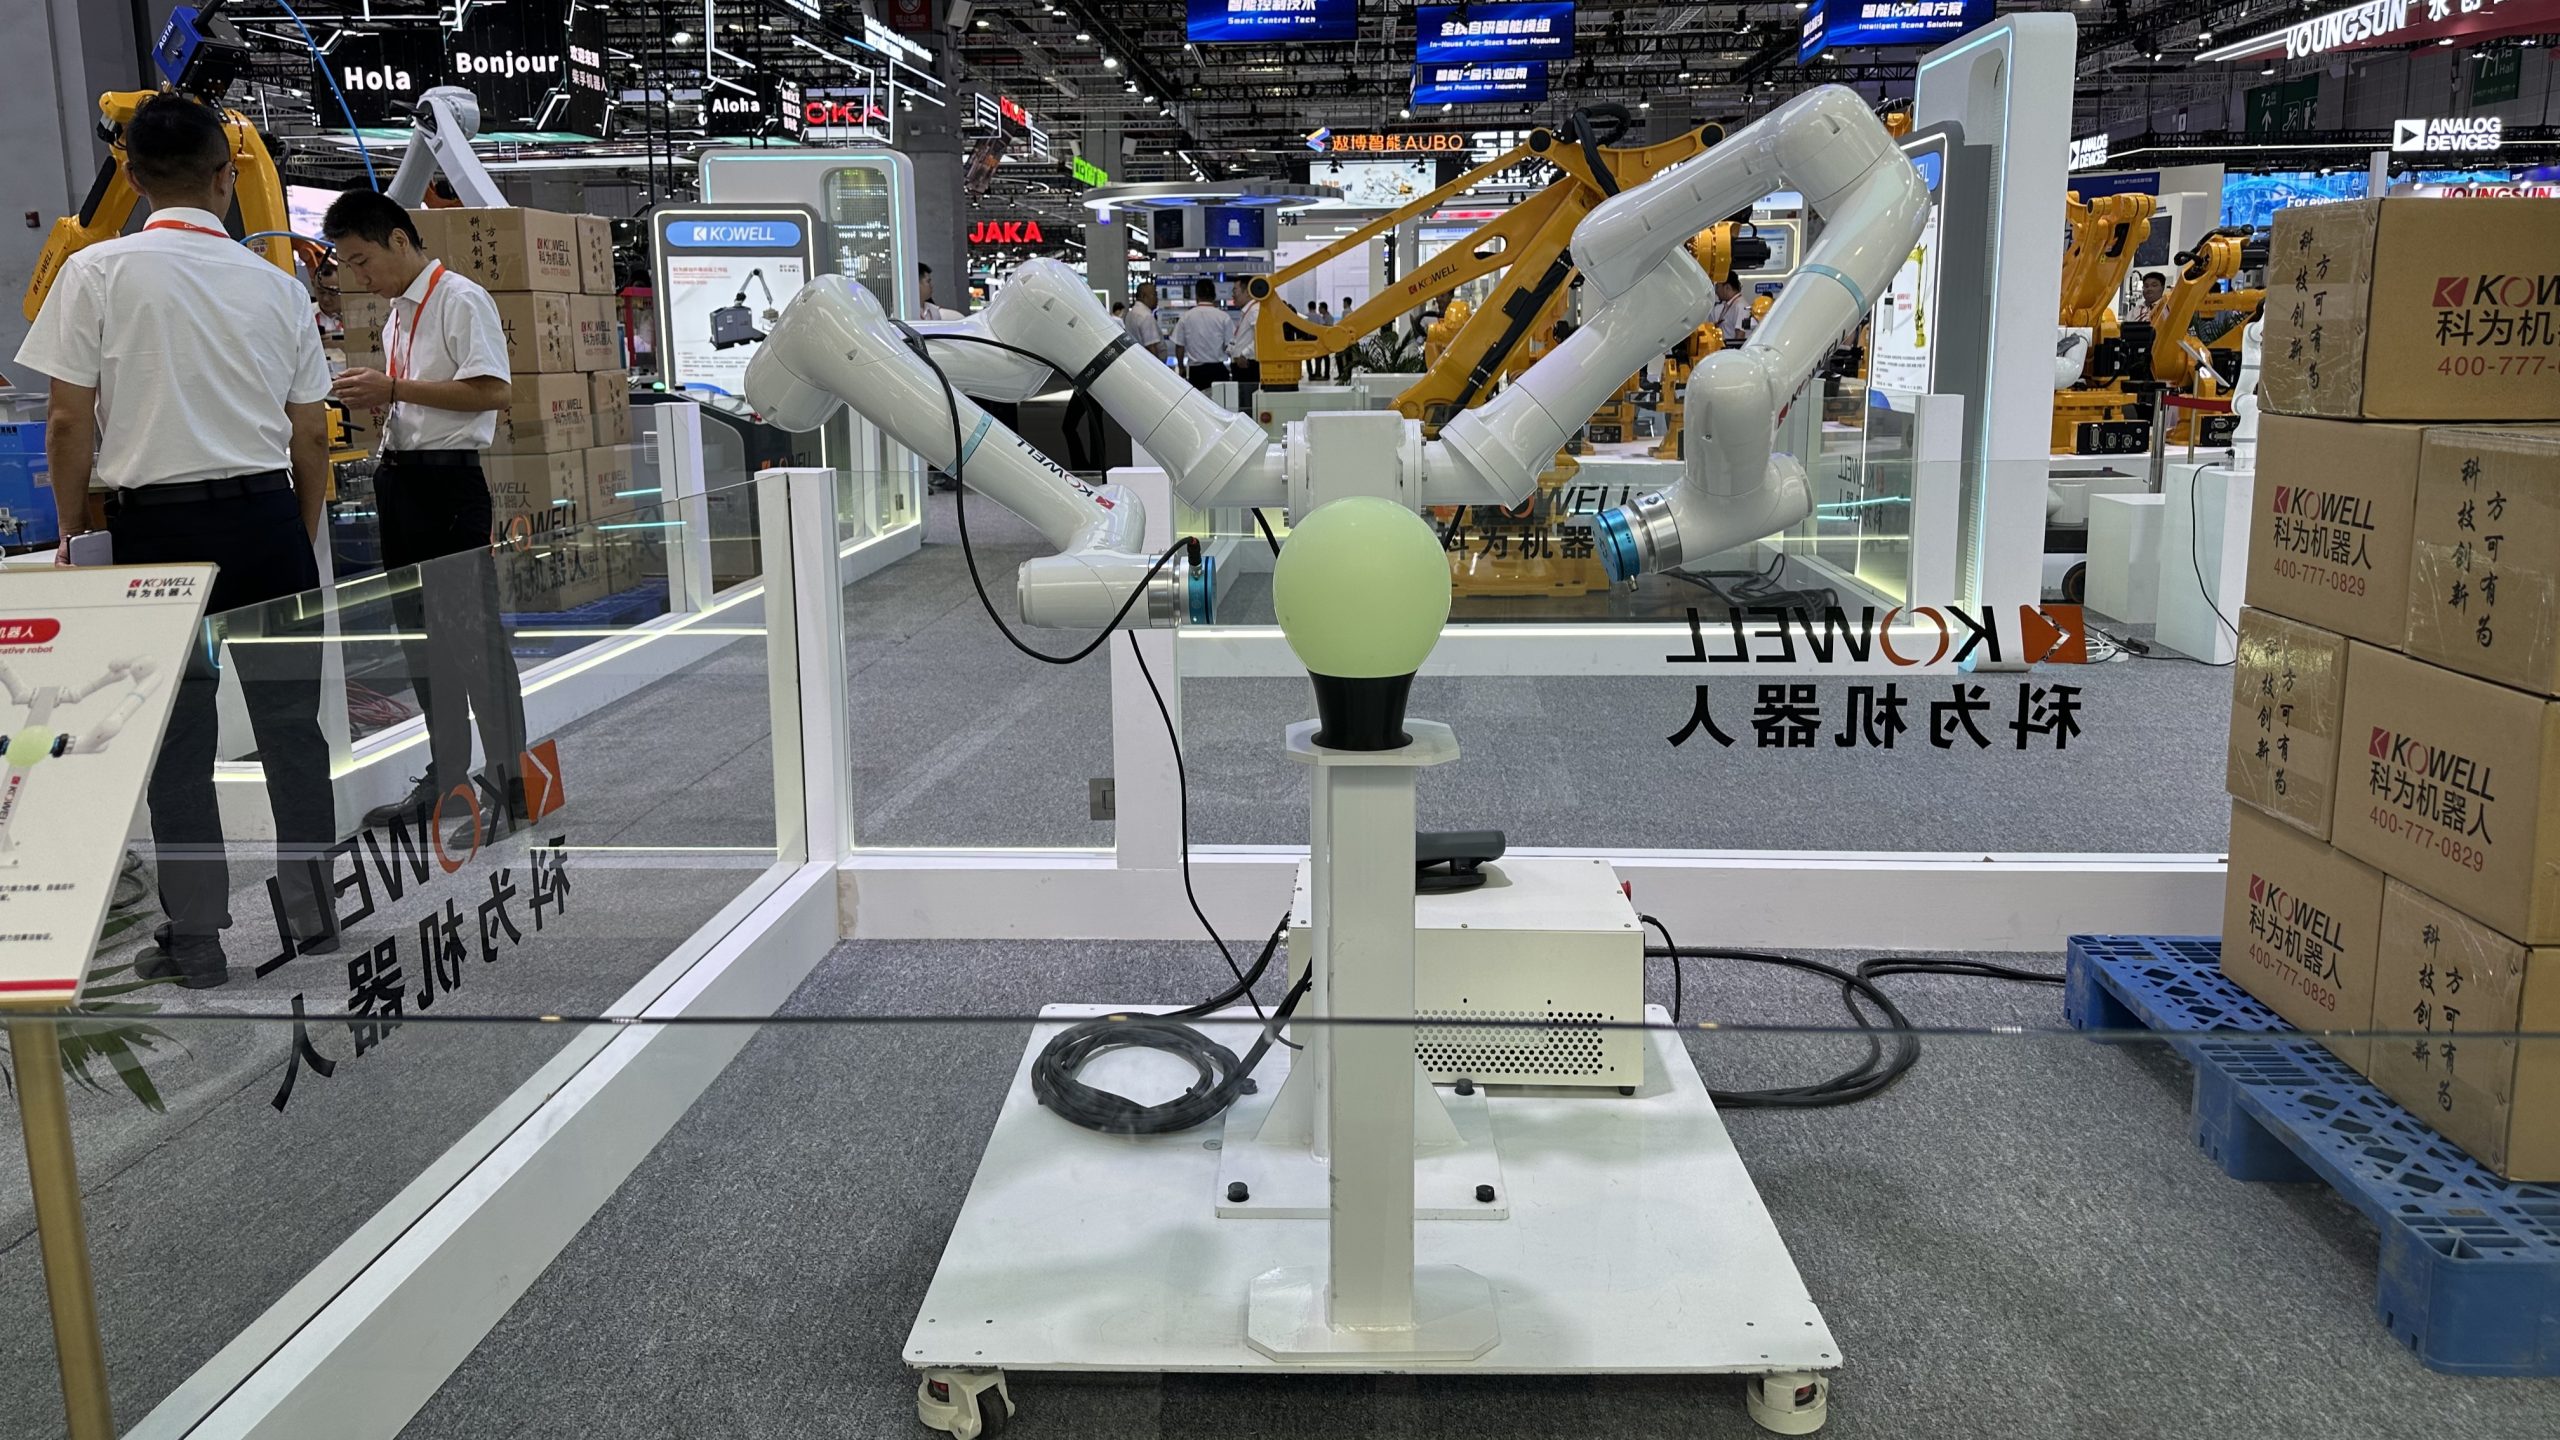
После трёх дней демонстрации продукции и прикладных решений основное внимание было уделено программному обеспечению и алгоритмам, обеспечивающим интеллектуальную работу промышленных роботов. Особый интерес вызвал двухрукий робот с технологиями воплощённого интеллекта (Embodied Intelligence), демонстрирующий возможности управления движением, визуального распознавания, планирования задач и адаптации к различным технологическим процессам.
01. Технологическое развитие: алгоритмы расширяют возможности гибкой роботизации
В промышленной автоматизации производительность определяется не только грузоподъёмностью, рабочим радиусом и точностью робота. Программные алгоритмы также играют важную роль в повышении адаптивности, эффективности и гибкости оборудования.
Двухрукий робот Kowell ориентирован на стандартизированное, системное и повторно используемое применение алгоритмов. Координация движений, задач и параметров позволяет повысить адаптивность к различным производственным условиям и упростить настройку сложных операций.
К основным техническим возможностям относятся:
- Алгоритм планирования согласованных траекторий двух манипуляторов
На основе предварительно заданных моделей для различных типов промышленных операций алгоритм точно рассчитывает диапазоны движения обоих манипуляторов, а также планирует и оптимизирует их траектории. Это помогает снизить риск механических столкновений во время движения, повысить стабильность и безопасность работы и поддерживать применение роботов в ограниченном рабочем пространстве и при выполнении нескольких согласованных операций.
- Алгоритм расчёта и сопоставления на основе трёхмерного технического зрения
Алгоритм расчёта и сопоставления на основе 3D-зрения определяет и рассчитывает такие параметры, как положение и ориентация заготовок, а также отклонения в расположении материалов. Полученные данные служат основой для позиционирования робота и выполнения последующих операций. В зависимости от конфигурации системы технического зрения и реальных условий эксплуатации данная технология может применяться при работе с деталями неправильной формы и материалами, поступающими с отклонениями по положению.
- Алгоритм планирования и координации нескольких задач
За счёт разделения задач, определения приоритетов и согласования последовательности операций система помогает организовать такие процессы, как сортировка, размещение деталей, загрузка и разгрузка станков. Это позволяет координировать действия обоих манипуляторов и повышать непрерывность производственных операций.
- Алгоритм быстрой адаптации на основе параметров
Использование повторно применяемых шаблонов параметров позволяет упростить настройку и переналадку задач в пределах поддерживаемых технологических процессов и конфигураций оборудования. Изменение параметров может сократить объём пусконаладочных работ и облегчить адаптацию к различным производственным требованиям, снижая сложность эксплуатации.
В настоящее время алгоритмическая система ориентирована прежде всего на гибкое выполнение операций одним роботом и координированное управление несколькими манипуляторами. Эти возможности также создают основу для дальнейшего развития координации рабочих станций, взаимодействия оборудования и автоматизации производственных линий.
2. Расширение сфер применения: гибкие операции с двухрукими роботами
Двухрукие роботы открывают новые возможности для операций, требующих согласованных движений и последовательного выполнения нескольких технологических этапов. В сочетании с решениями для перемещения тяжёлых грузов и интеллектуальной палетизации они расширяют спектр вариантов автоматизации для различных промышленных задач.
В таких отраслях, как лёгкое производство, пищевая и химическая промышленность, электроника, производство автомобильных компонентов и общее машиностроение, двухрукие роботы — в зависимости от характеристик деталей, требований технологического процесса и конфигурации системы — могут использоваться для следующих операций:
Сортировка и упорядоченное размещение деталей.
Размещение заготовок на лотках и подготовка материалов.
Загрузка и разгрузка станков при обработке прецизионных компонентов.
Передача материалов между рабочими станциями.
Сортировка готовой продукции.
Координированное управление позволяет более эффективно организовывать последовательность и синхронизацию задач. По сравнению с некоторыми решениями на базе одного манипулятора двухрукая конфигурация обеспечивает большую гибкость распределения задач в приложениях, объединяющих несколько операций.
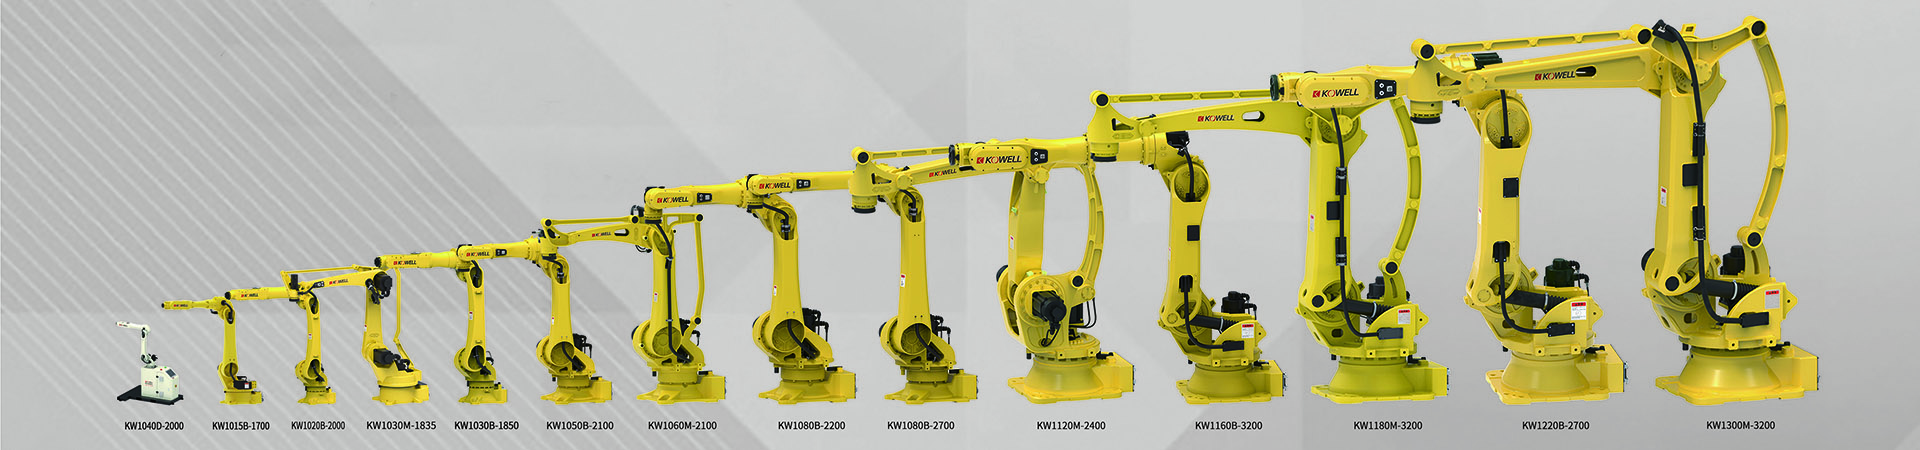
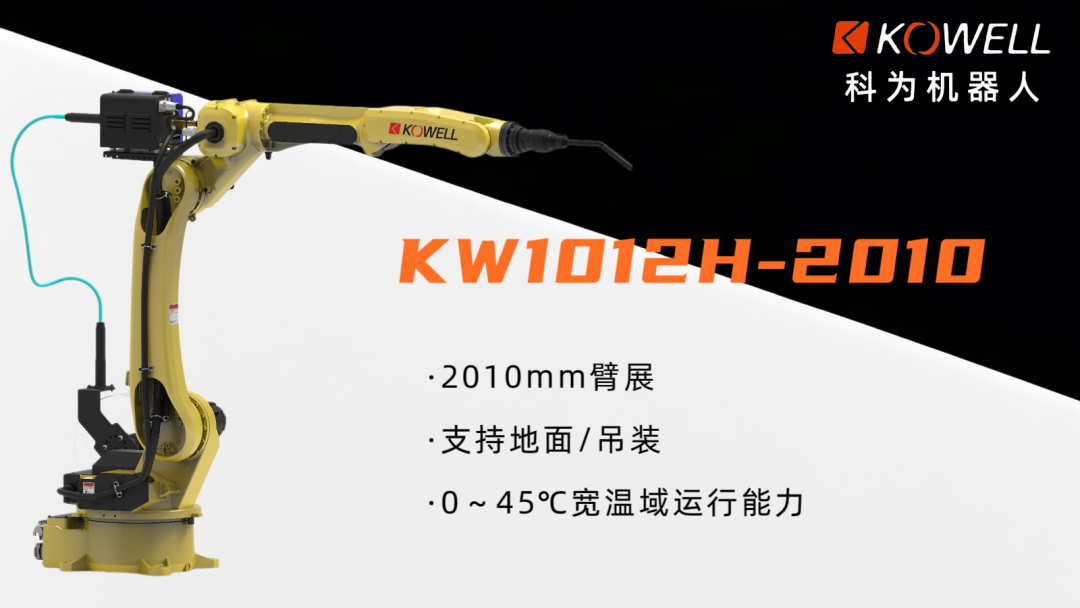
Кроме того, Kowell представила промышленного робота KW1180M-3200 с увеличенной рабочей зоной и радиусом действия 3200 мм. Модель предназначена для работы в больших производственных пространствах и может использоваться для перемещения материалов и соответствующих операций палетизации. Вместе с двухрукими роботами эта модель демонстрирует разнообразие продуктовой линейки Kowell, рассчитанной на различные задачи промышленной автоматизации.
03. Развитие технической экспертизы: от роботизированного оборудования к решениям для автоматизации
В первые три дня выставки основное внимание уделялось демонстрации оборудования, его рабочих характеристик и примеров практического применения. На четвёртый день акцент сместился на алгоритмы, системы управления и адаптацию к технологическим процессам, подчёркивая значение программного обеспечения для развития промышленной робототехники.
Для заказчика ценность робота определяется не только его техническими характеристиками. Не менее важны способность адаптироваться к производственным процессам, упрощать ввод в эксплуатацию и гибко реагировать на изменения производственных задач.
Поэтому Kowell продолжает развивать компетенции в области роботизированного оборудования, систем управления и прикладных технологий, стремясь создавать повторно используемые решения, которые снижают сложность внедрения и упрощают интеграцию роботов в реальные производственные процессы.
Промышленный интеллект — это не только внедрение более совершенных алгоритмов, но и эффективное объединение технических возможностей с конкретными производственными потребностями. Kowell продолжит развивать технологии управления движением, координации операций, адаптации к технологическим процессам и гибкого внедрения роботизированных решений.
04. Продолжаем диалог: новые возможности промышленной автоматизации
Выставка остаётся важной площадкой для технического обмена опытом и развития промышленного сотрудничества. Kowell Robot приглашает производителей, системных интеграторов и отраслевых партнёров посетить наш стенд, чтобы обсудить подбор промышленных роботов, применение двухруких систем, палетизацию, перемещение материалов и другие конкретные задачи автоматизации.
Информация о выставке
Выставка: 26-я Китайская международная промышленная выставка (CIIF 2026)
Даты проведения: 12–16 октября 2026 года
Место проведения: Национальный выставочный и конференц-центр, Шанхай, Китай
Стенд Kowell Robot: 7.1H C19
Приглашаем вас посетить стенд Kowell Robot, чтобы подробнее ознакомиться с нашими промышленными роботами и технологиями их применения, а также обсудить возможности сотрудничества для развития более интеллектуального и гибкого производства.
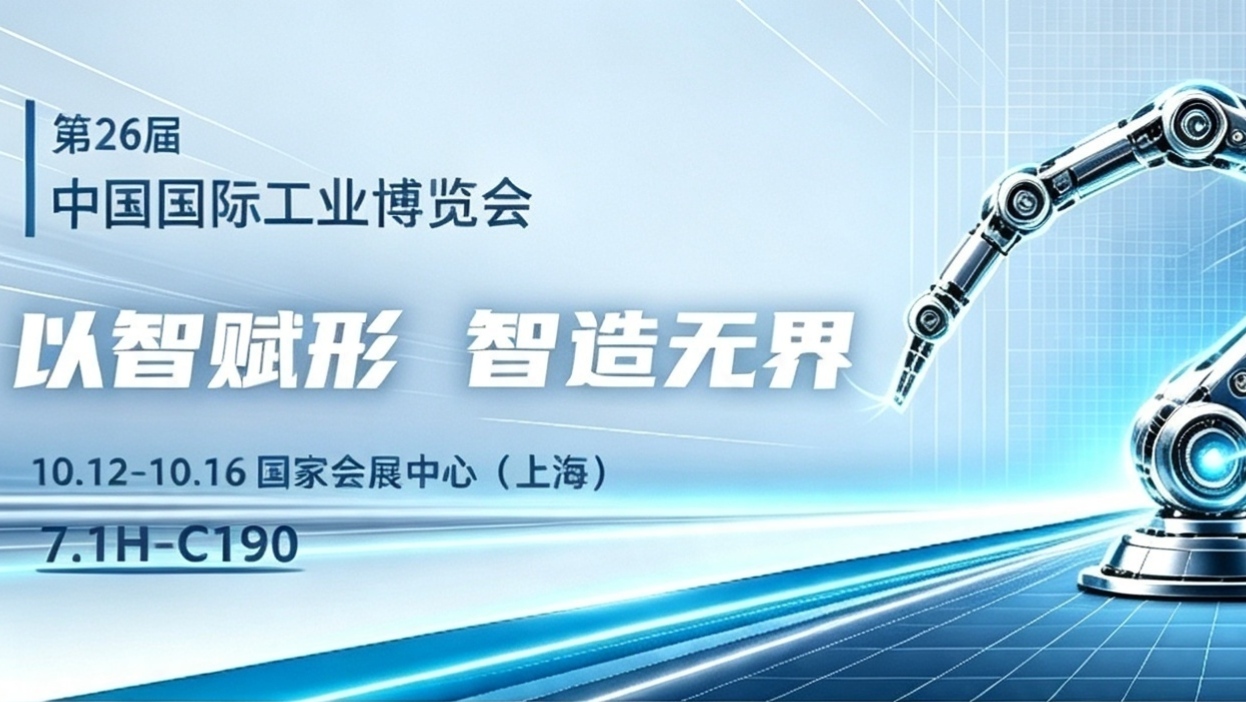
Kowell Robot на CIIF 2026 | Стенд 7.1H C19
2026-09-23
Пожалуйста, оставьте нам сообщение
Пожалуйста, введите свой адрес электронной почты, и мы ответим на ваше письмо.